随着城市地下管网规模持续扩大,管道检测、病害识别与非开挖修复的智能化需求不断提升。围绕管道检测机器人、工业内窥镜与管道修复气囊机器人及其配套智能设备的设计,需要在系统构架、机械结构、感知与控制系统、工艺适配和安全可靠性等层面统筹考虑,形成“检测—诊断—修复”一体化的装备体系。
一、总体设计思路
装备设计应以工况适应性为核心,遵循模块化、轻量化、可重构和智能化的原则。管道环境通常具有空间狭窄、弯曲多变、潮湿污浊、通信受限等特点,因此设备设计需在通过性、密封性、能源供给与会话控制方面留足冗余。系统总体可划分为移动平台、检测感知单元、修复执行单元、控制与通信单元、地面站与数据管理平台五个部分,各单元通过标准机械接口与数据接口互联,实现轮式/履带式/螺旋式等多种移动方式的切换,满足DN100至DN2000等不同管径的作业需求。
二、管道检测机器人设计
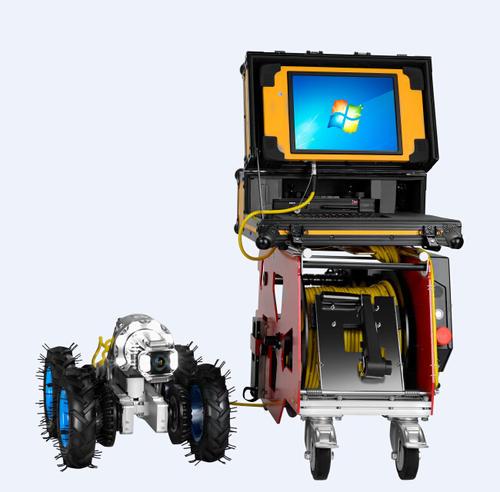
管道检测机器人是管网普查与病害诊断的主力装备。机械结构上,通常采用轮式或履带式行走机构,配合可调张紧的支撑臂适应管径变化;驱动部分选用防水无刷电机与谐波减速机构,保证在湿滑管壁上的牵引力与低速平稳性。感知单元以高清可见光摄像、环视鱼眼摄像、激光断面扫描和声呐模块为主,可在满水或半水工况下实现缺陷采集。控制系统采用嵌入式架构,集成姿态传感、里程计与惯性导航,实现管道内定位与轨迹回放;通过有线脐带缆与光纤通信保证深埋管道中的稳定图传,关键帧与缺陷数据可在本地缓存并断点续传。总体设计强调快速拆装、易于清洗与防爆防腐,以适应市政、石化等多样场景。
三、工业内窥镜设计
工业内窥镜面向小口径管道、设备内部与复杂腔体的精细检查,设计重点在于成像质量、插入性与操控性。探头部分采用CMOS图像传感与可调LED环形照明,支持电动调焦与多向弯曲,插入管选用耐磨耐腐蚀的复合材质,兼顾柔顺性与推送力。图像处理单元需具备实时去雾、增强与测量功能,可对裂纹宽度、腐蚀面积进行定性定量记录。为适应现场使用,手持主机应采用高亮度触摸屏与长续航电池,支持图像与视频的本地存储、标注和云端同步。对于需要长期监测的场合,可设计磁吸或卡箍式固定支架,实现半永久观察。
四、管道修复气囊机器人设计
管道修复气囊机器人在非开挖修复工艺中承担定位、隔离、内衬压紧和固化等任务。机械设计以轻质高强的复合气囊为主体,配合耐压接头、压力传感与自动充放气阀组,保证在设定压力下的密封与承压安全;机器人底盘集成抱箍式行走机构与视觉引导,实现气囊在指定缺陷段的精确就位。控制系统需对接固化工艺曲线,通过压力与温度闭环调节控制树脂内衬的贴合质量,并在异常超压时自动泄压保护。设计上要考虑气囊的多规格系列化与快速更换,便于覆盖不同管径和弯头工况。
五、智能控制与数字平台设计
检测与修复设备的智能化依赖统一的数据底座。地面控制平台应集成实时操控、三维管廊建模、缺陷自动识别与报表生成功能,采用边缘计算与云端协同架构,对图像、激光与声呐数据进行融合分析,利用深度学习模型完成裂缝、沉积、错口等典型缺陷的分类分级。设备层面配置现场可视化交接界面,支持多机协同和远程固件升级。通过资质认证要求的数据加密与权限管理机制,保障管网数据的完整性与安全性。
六、可靠性与工程化考虑
整机设计应符合IP68防护等级与相关防爆要求,关键部件采用防腐涂层和密封圈防护;电气系统应有反接保护、过流保护与漏水告警。人机工程设计强调现场操作的简易性与示教辅助,现场人员可在便携屏幕上完成参数配置、手动微调和故障自检。产业化环节则要统筹主控板、摄像模组、气囊组件与可靠组件的选型与生产工艺,兼顾维护便利性与装配效率,形成检测类机器人、工业软管内窥设备、超长气动球囊检测与修复机器人等装备的梯次供货与适配单元体系。
面向管网的复杂工况,管道检测机器人、工业内窥镜与修复气囊机器人不]=/=应各自单向演进,而应采取接口统一、程序互通、数据共享的协同设计方法。在机械结构上着眼于管道条件下的连通性与灵活性,在信息平台上实现檢測识别与构建修补的性能,在应用对象形态设计上一体推进可靠地与环境融合智能工艺配合成为拥有自动设备配套工艺一体化解决问题的现场协同设备,为管网全生命周期的检测与数字空间及时性表达的安全可控修造基础设施。