引言
随着工业4.0和智能制造浪潮的推进,多轴机械臂作为机器人及智能设备的核心执行单元,其设计与建模精度直接决定了系统的性能与可靠性。3D模型技术不仅为机械臂的结构设计提供了可视化与参数化手段,更在运动仿真、干涉检测、控制算法验证等环节发挥着不可替代的作用。本文围绕现代多轴机械臂3D模型的设计方法及其在机器人及智能设备设计中的应用展开探讨。
一、多轴机械臂的结构特征与建模需求
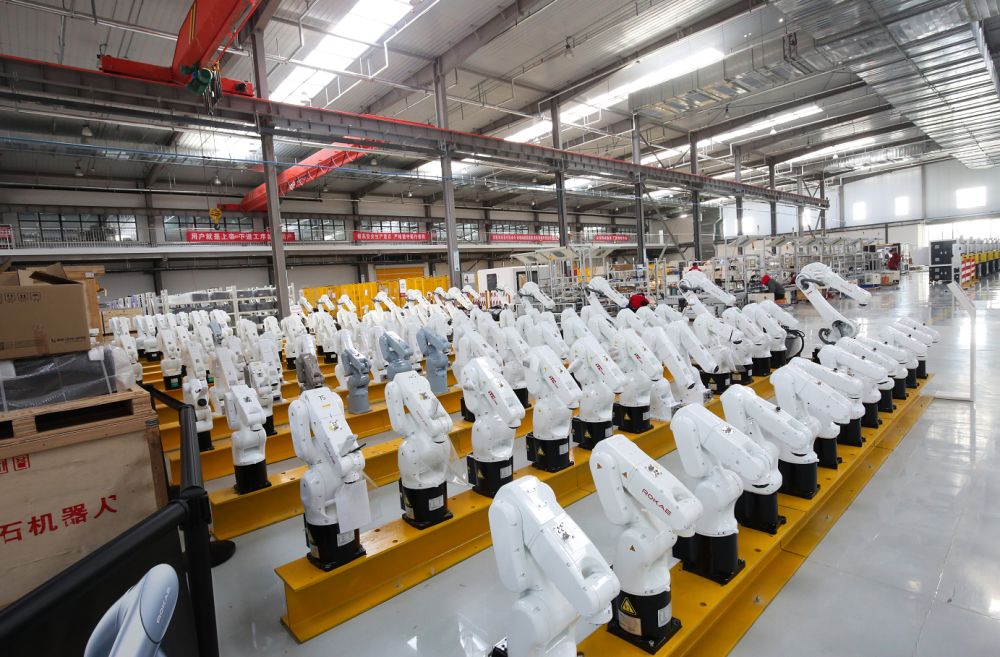
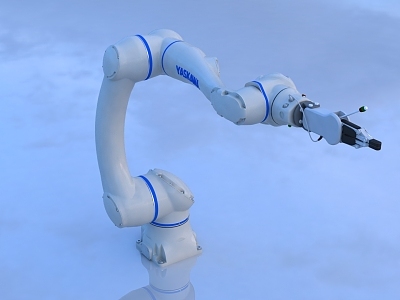
多轴机械臂通常指具有4轴及以上自由度的关节型或笛卡尔型机械结构,典型代表为6轴工业机械臂。其设计涉及连杆几何、关节驱动、传动机构与末端执行器等多个子系统。3D模型需精确表达各部件的几何尺寸、装配关系与运动约束。现代CAD/CAE工具(如SolidWorks、CATIA、Inventor)支持参数化建模与自顶向下设计,使机械臂的连杆长度、关节角度范围、法兰接口等关键参数可快速调整,便于系列化产品开发。
二、3D模型在机器人及智能设备设计中的关键应用
- 运动学与动力学仿真:基于3D模型可导出URDF或STEP格式,在ROS、Gazebo、ADAMS等平台中进行正逆运动学求解与轨迹规划验证。模型精度直接影响仿真结果的可信度,例如关节质量属性、质心位置与惯量参数必须从3D模型中准确提取。
- 干涉与可达性分析:通过装配体模型进行工作空间包络计算与静态/动态干涉检查,提前发现自碰撞或与环境设备的碰撞风险,优化臂杆截面形状与关节布局。
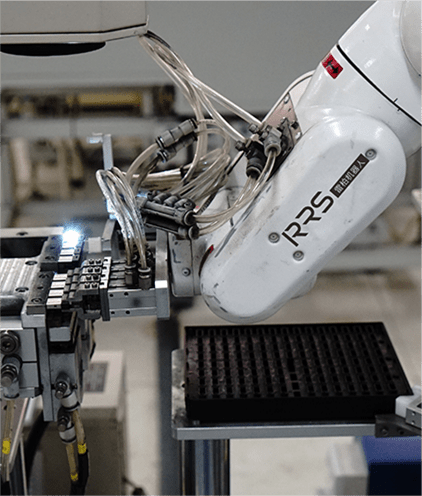
- 电气与控制协同设计:3D模型可集成线缆走线、传感器安装位与电机驱动模块,借助机电一体化设计流程实现结构尺寸与伺服选型的匹配。
- 人机协作与外观设计:对于协作机器人,3D模型还用于安全距离评估、力矩传感器布局以及工业设计曲面优化,兼顾功能性与美观性。
三、建模流程与最佳实践
推荐采用模块化建模策略:首先按功能划分建立基座、大臂、小臂、腕部等子装配体,再通过标准接口组合。关键注意点包括:
- 保留设计历史与特征参数,便于设计迭代;
- 为运动副定义准确的配合类型与极限角度;
- 对模型赋予真实的材料密度与质量属性;
- 输出轻量化格式(如JT、3D PDF)用于技术文档与协同评审;
- 建立零件库与标准件库以提高复用率。
四、面向智能设备集成的拓展应用
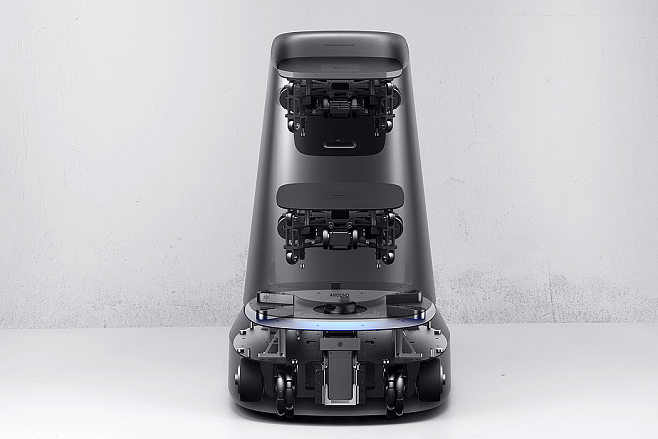
多轴机械臂3D模型不仅服务于本体设计,还可嵌入到智能设备的数字孪生体中。例如在AGV+机械臂的复合机器人系统中,统一坐标系下的整机3D模型用于路径规划与任务调度仿真;在医疗与消费电子装配设备中,微型多轴模组的3D模型支撑精密力控与视觉引导算法的离线编程。结合云平台与AR/VR技术,3D模型还能用于远程运维培训与快速方案展示。
##
多轴机械臂3D模型是现代机器人及智能设备设计的数字基石。高质量的模型能够贯通机械、电气、控制与软件多学科协同,缩短研发周期并降低试错成本。面向随着AI辅助生成设计与实时渲染仿真技术的成熟,3D模型将在机器人系统全生命周期中发挥更加核心的作用。设计与工程团队应重视模型规范化、参数化与标准化建设,以支撑日益复杂的智能装备创新需求。