随着汽车制造业向自动化、智能化方向快速发展,工业智能机器人已成为现代汽车加工厂的核心装备。从冲压、焊装、涂装到总装,机器人与智能设备的协同设计不仅提升了生产效率与产品质量,更推动了柔性制造和数字化工厂的落地。本文将围绕机器人在汽车加工厂的具体应用场景,探讨机器人及智能设备的设计要点与系统集成策略。
一、汽车加工厂中工业智能机器人的典型应用
1. 冲压车间:高速搬运与上下料
在冲压生产线,关节型机器人配合视觉引导系统,完成钢板的上料、工位间转运及成品码垛。设计上需考虑高负载(通常500kg以上)、高速节拍(每分钟10-15次)以及定位精度(±0.1mm)。智能设备集成力觉传感器与防碰撞算法,确保薄板件无损伤搬运。
2. 焊装车间:点焊、弧焊与激光焊
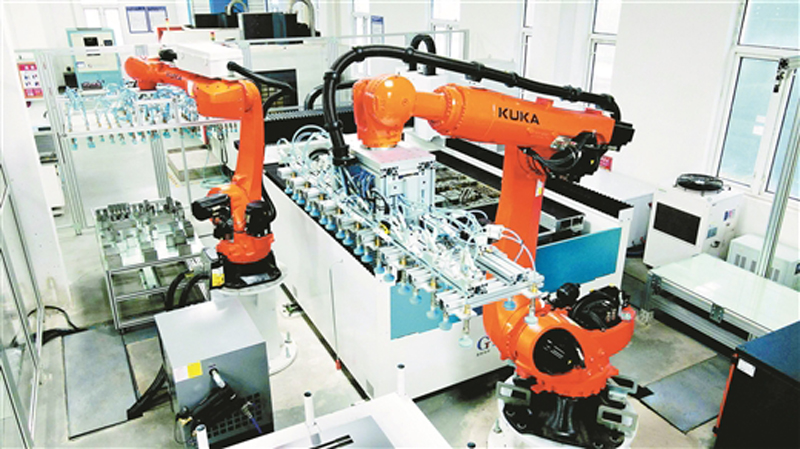
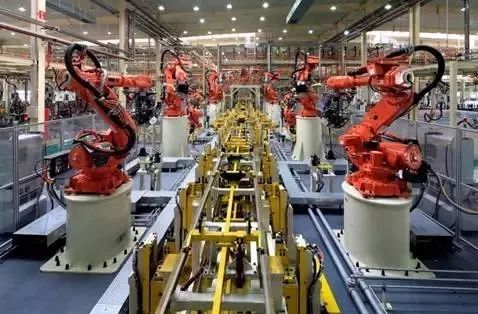
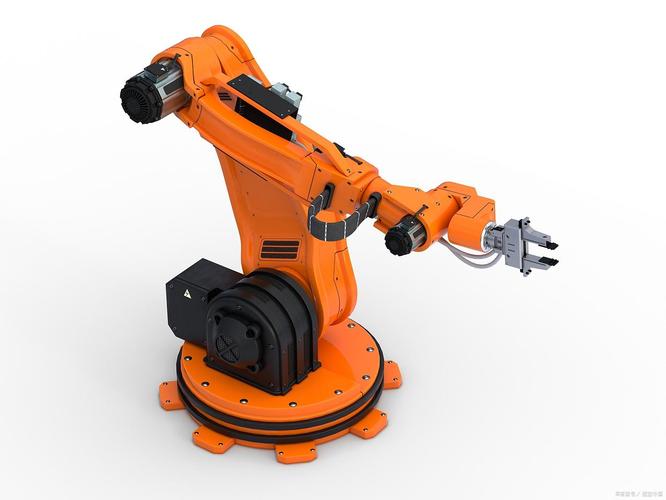
焊装是机器人密度最高的环节。六轴机器人搭载伺服焊钳或激光焊头,完成白车身的数千个焊点。设计要点包括:中空手腕结构(便于走线)、高刚性本体(减少焊接振动)、以及焊接过程自适应控制(通过电流/电压反馈调节焊接参数)。智能设备方面,焊缝跟踪传感器与离线编程软件的结合,显著缩短了新车型的调试周期。
3. 涂装车间:喷涂与密封
防爆型机器人在喷漆室中完成车身内外表面的喷涂。设计难点在于防爆认证、高防护等级(IP67)以及柔性手腕(实现复杂轨迹)。智能设备包括旋杯雾化器、流量闭环控制系统和漆膜厚度在线检测装置。通过机器人与输调漆系统的协同设计,涂料利用率可提升至85%以上。
4. 总装车间:装配与协作
协作机器人(Cobot)在总装线承担仪表盘安装、座椅拧紧、线束插接等任务。设计上强调人机协作安全:力矩限制、安全监控激光雷达以及触觉反馈皮肤。智能设备如智能拧紧轴、视觉定位相机和AGV物流机器人,与协作机器人组成柔性装配单元,适应多车型混线生产。
二、机器人及智能设备的设计要点
1. 模块化与可重构设计
汽车加工厂需应对多车型共线生产,机器人本体和末端执行器应采用模块化接口(如快换盘、标准化法兰)。智能设备(如视觉系统、力控模块)设计为即插即用单元,缩短换型时间。例如,焊装机器人可通过快换焊钳实现点焊与螺柱焊的快速切换。
2. 感知与自适应控制
智能设备的核心在于多传感器融合。视觉系统(2D/3D相机)用于定位与检测;力/力矩传感器实现精密装配与打磨;激光雷达用于安全防护。控制算法层面,采用深度学习进行缺陷识别,利用模型预测控制优化轨迹精度。以涂装为例,视觉系统实时检测车身色差,机器人自动调整喷涂参数。
3. 人机协作安全设计
在总装和质检环节,人机协作日益普遍。设计需符合ISO/TS 15066标准:机器人具备安全 rated 监控停止、手动引导和功率与力限制功能。智能设备如安全地毯、光幕和协作机器人内置的关节力矩传感器,共同构建多层次安全防护。
4. 数字化双胞胎与预测性维护
机器人及智能设备的设计阶段即建立数字化双胞胎模型,进行虚拟调试和节拍仿真。运行阶段,通过振动、温度、电流等传感器数据,构建设备健康管理模型,实现预测性维护。例如,焊装机器人减速器的磨损趋势可提前两周预警,避免非计划停机。
5. 能源效率与绿色设计
智能设备设计需考虑能耗优化:机器人采用再生制动能量回馈装置;喷涂机器人配备自动清洗与溶剂回收系统;冲压线上料机器人采用轻量化结构降低惯量。通过系统级能耗管理,单台机器人年均节电可达15%。
三、系统集成与未来趋势
汽车加工厂的机器人应用并非孤立设备,而是与MES、WMS、SCADA等系统深度集成。智能设备通过OPC UA、Profinet等工业协议实现数据互通,形成“感知-决策-执行”闭环。随着5G、边缘计算和AI大模型的发展,机器人将具备更强的自主决策能力:例如,基于视觉大模型的缺陷检测机器人可自适应不同光照和背景;云化机器人控制平台支持多工厂协同调度。设计者需前瞻性地预留数据接口和算力扩展空间。
工业智能机器人在汽车加工厂的应用已从单一作业走向系统级智能。机器人及智能设备的设计需兼顾性能、柔性、安全与数字化,并以模块化、感知融合和绿色理念为支撑。只有将机器人本体设计与工艺需求、智能设备与信息系统深度融合,才能构建高效、敏捷、可持续的汽车智能制造体系。