随着人工智能与嵌入式技术的飞速发展,智能移动机器人正从实验室走向千行百业。《智能移动机器人的设计、制作与应用》一书正是对这一进程的系统性梳理。
一、系统设计:层次化架构与模块化思维
智能移动机器人的设计通常采用分层架构:感知层负责通过激光雷达、深度相机、IMU等传感器获取环境信息;决策层依托SLAM算法、路径规划与行为决策实现自主导航;执行层由电机驱动、机械底盘与控制单元完成运动输出。模块化设计理念贯穿始终——将感知、计算、驱动、供电等子系统解耦,既降低了开发门槛,也便于后期升级与维护。该书在讲解时注重从需求分析出发,引导读者根据应用场景(如室内配送、仓储搬运、户外巡检)反向推导系统指标,再选择适配的硬件平台与算法方案。
二、制作实践:从原型到产品的关键跃迁
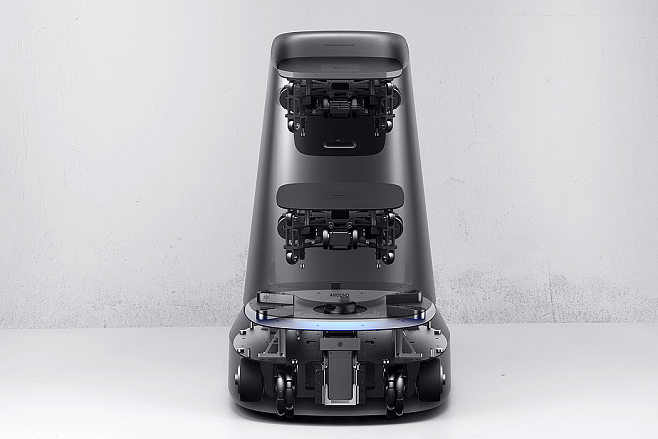
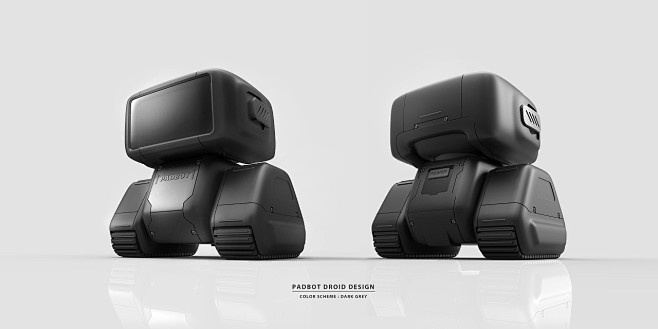
制作环节是将设计图纸转化为可运行实体的过程。书中重点覆盖了底盘选型(差速、麦轮、阿克曼等)、主控平台(ROS/ROS2生态下的树莓派、Jetson或工控机)、传感器集成与标定、电源管理与通信链路搭建等内容。值得关注的是,它并未停留在"能跑起来"的层面,而是强调工程可靠性:例如多传感器时间同步、电机PID整定、异常状态下的安全急停策略。快速原型方法(3D打印结构件、开源控制板)与传统机加工的结合,也让读者能够在成本可控的前提下完成迭代验证。
三、应用落地:场景驱动的价值兑现
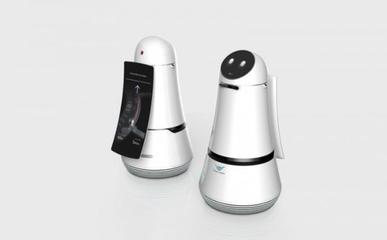
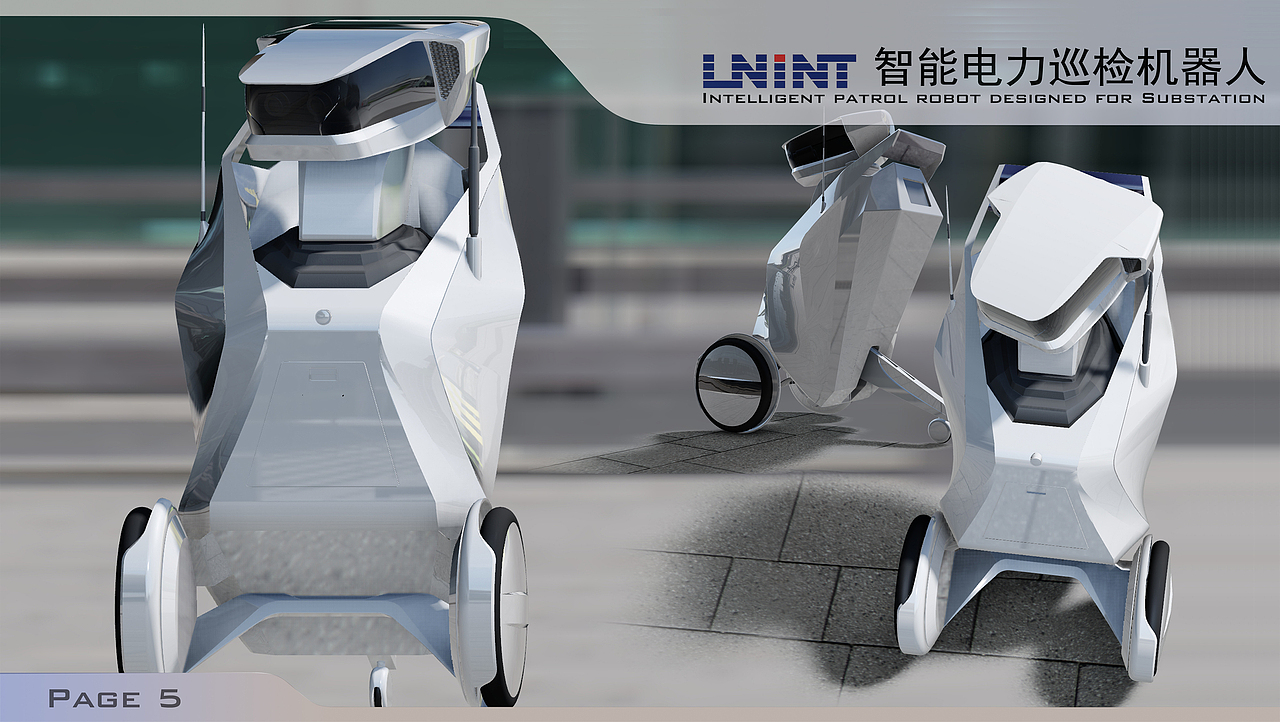
智能移动机器人的价值最终体现在具体应用中。该书结合案例分析了典型场景的技术要点:室内服务机器人需解决动态人流避障与电梯交互;仓储AGV/AMR依赖高精度定位与多机调度;户外巡检机器人则要应对非结构化地形与长续航挑战。书中也讨论了功能安全、人机协作规范以及与云端管理平台的对接,帮助读者建立从单机智能到系统级部署的完整认知。
《智能移动机器人的设计、制作与应用》可以作为机器人工程、自动化及相关专业学生与工程师的参考读物:它既梳理了设计方法论,也提供了可操作的制作路径,更以应用视角串联起技术选型与工程取舍。在选购相关图书或配套硬件时,建议结合自身项目需求对比不同版本的内容深度与配套资源(如图片、报价、品牌信息以实际电商页面为准),从而让学习与实践形成闭环。