一、引言
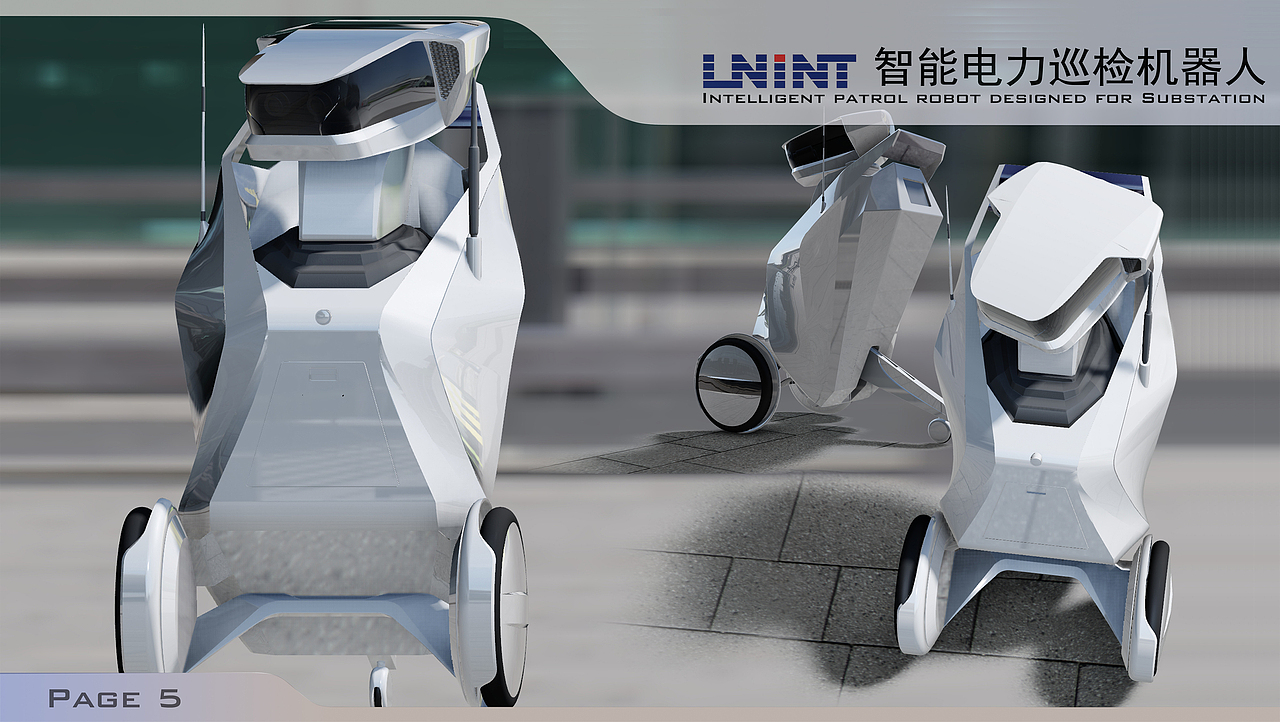
人工智能机器人模型与智能设备的设计正从单一的机械构造转向融合感知、决策与交互的系统工程。无论是人形机器人、协作机械臂,还是智能家居终端、可穿戴设备,其设计核心都围绕“模型—场景—功能”的闭环展开。本文从机器人模型构建、智能设备设计原则、关键技术路径与设计流程四个层面,系统梳理人工智能机器人及智能设备设计的方法框架。
二、机器人模型的层次化构建
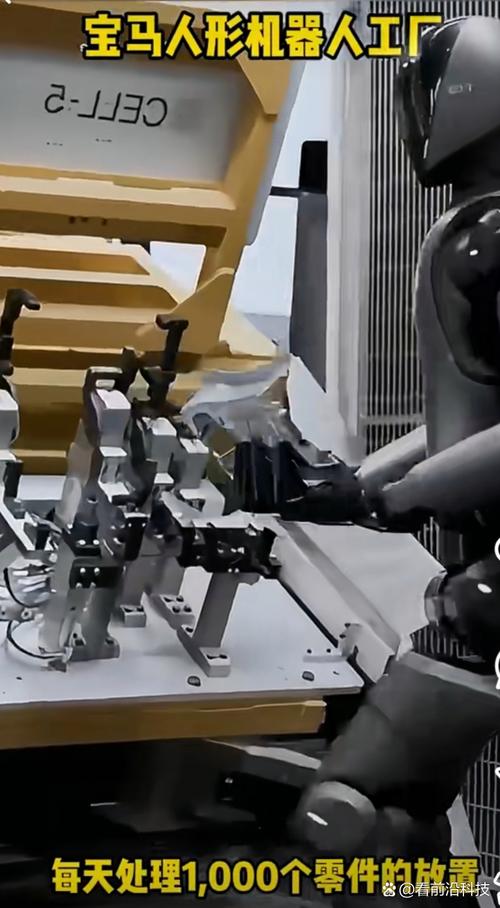
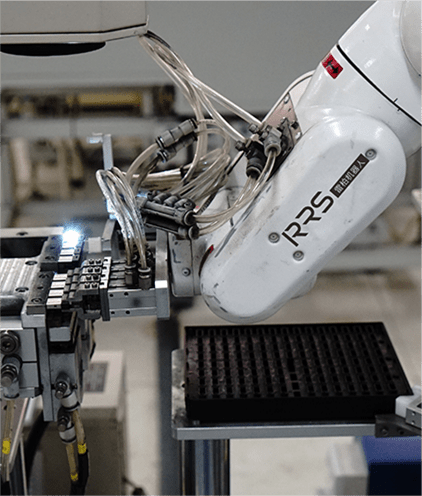
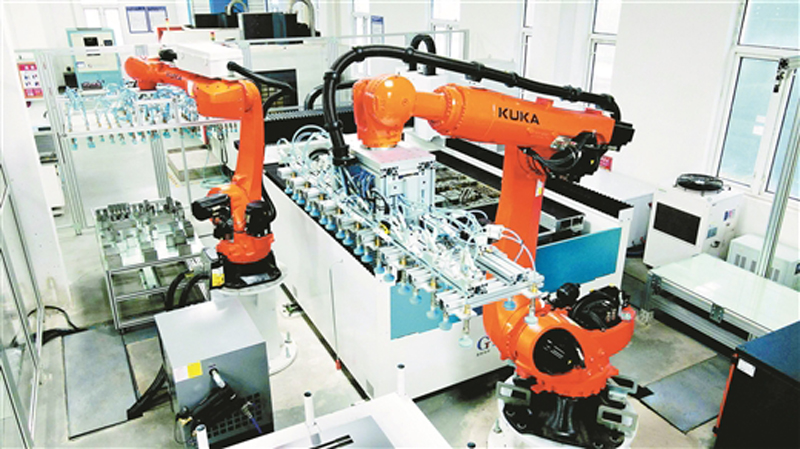
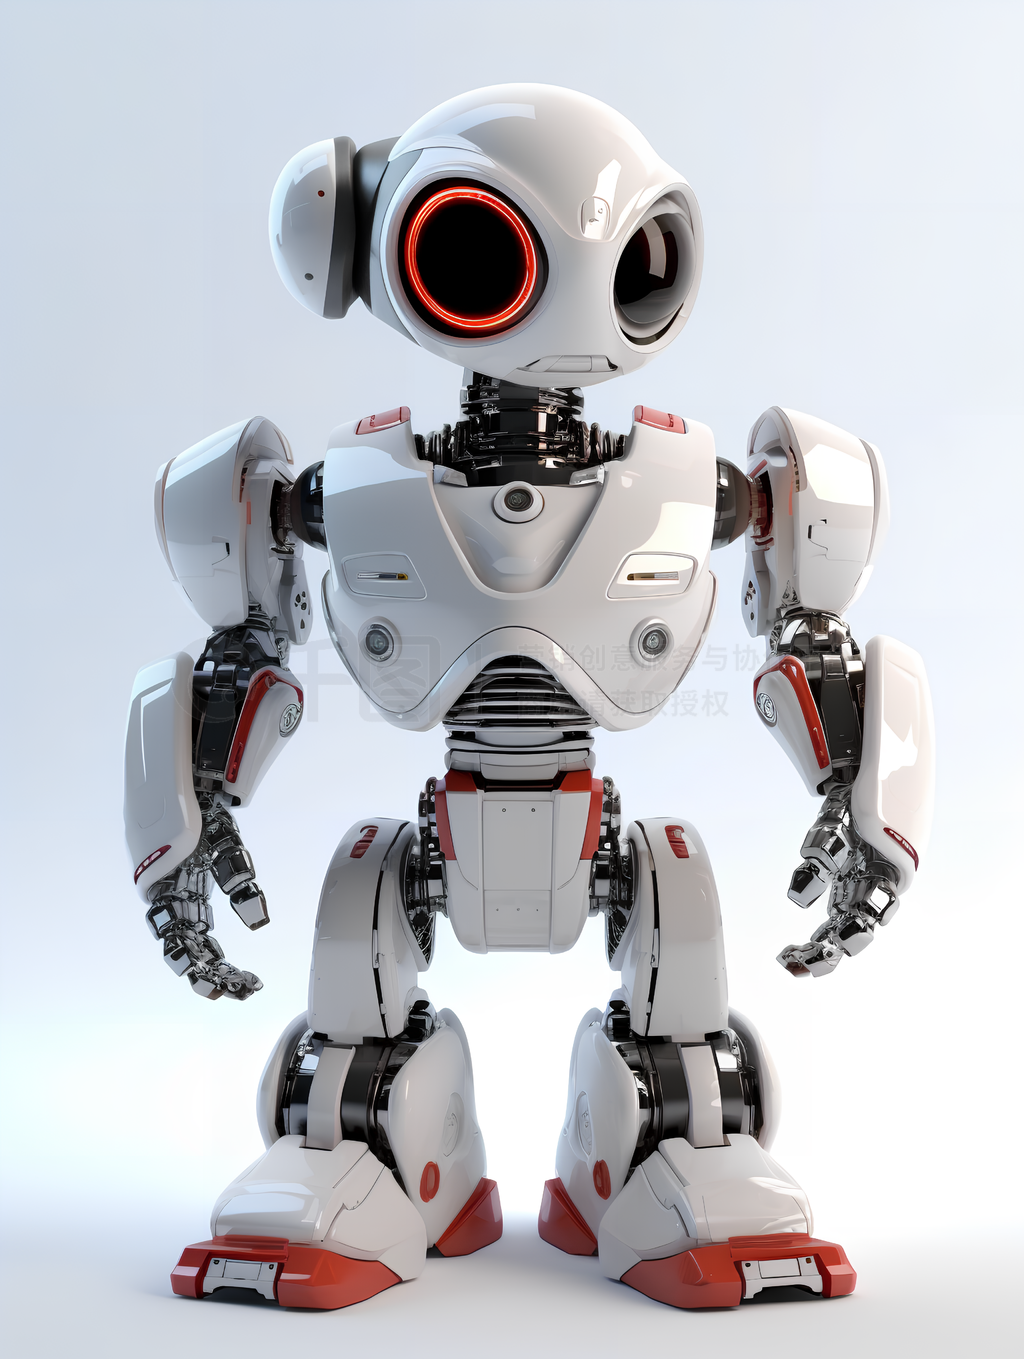
机器人模型通常可分为三个层次:物理模型、感知模型与行为模型。物理模型关注结构、驱动与材料,例如关节自由度配置、刚度与轻量化设计;感知模型定义机器人如何获取环境信息,包括视觉、触觉、力觉与惯性传感的融合方式;行为模型则描述任务规划与控制策略,如抓取、导航与人机协作。三者需协同设计,避免“感知—执行”脱节。以人形机器人为例,其模型设计需在步态稳定性、关节能耗与负载能力之间取得平衡,同时为上层AI算法预留接口。
三、智能设备的设计原则
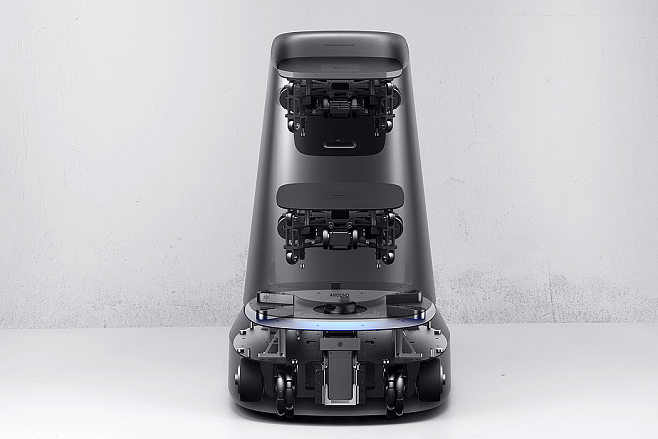
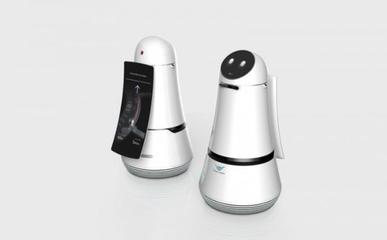
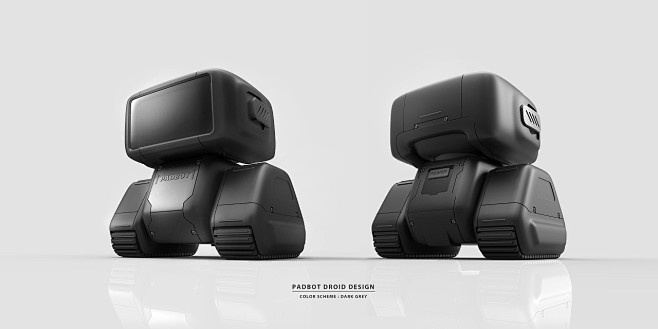
智能设备设计需遵循四项原则:第一,以场景定义形态,避免为智能而智能,例如家庭服务机器人应优先考虑安全性与低噪音,而非过度追求自由度;第二,模组化与可扩展性,将感知、计算与执行单元解耦,便于迭代升级;第三,人机共融,包括物理安全(如力限控制、柔顺关节)与心理安全(如可解释的交互反馈);第四,能效与成本约束,在算力、功耗与量产成本之间做工程折中。这些原则共同构成设计决策的约束条件。
四、关键技术路径
人工智能机器人模型的设计依赖若干关键技术:多模态感知融合提升环境理解鲁棒性;强化学习与模仿学习用于复杂操作技能生成;边缘计算与云端协同满足实时性与大模型推理需求;数字孪生支持虚拟调试与模型验证。在智能设备层面,低功耗AI芯片、无线通信协议与标准化接口(如ROS/ROS2生态)是落地基础。设计者需根据任务复杂度选择技术组合,而非盲目堆叠。
五、设计流程与方法
建议采用“需求分析—概念建模—仿真验证—原型迭代—场景测试”的五阶段流程。需求分析明确任务清单与性能指标;概念建模产出物理与信息架构草案;仿真验证借助动力学与感知仿真降低试错成本;原型迭代聚焦关键子系统;场景测试以真实用户与环境暴露设计缺陷。每个阶段都应设置可量化的评审门槛,确保模型与设备设计的一致性与可追溯性。
六、
人工智能机器人模型与智能设备设计本质上是在不确定性中寻求功能、安全与成本的平衡。只有将模型构建、设计原则、关键技术与管理流程贯通,才能形成可落地、可演进的产品方案。随着基础模型与具身智能的发展,设计重心将从“硬件定义”进一步转向“模型定义”,但系统工程方法仍是不变的基础。