随着人工智能与工业自动化技术的深度融合,智能机器人正从传统的程序化执行向具备感知、交互与决策能力的协作型助手演进。在这一浪潮中,Baxter智能语音机器人助手作为一款具有代表性的人机协作平台,正被越来越多的制造企业引入生产与服务场景。东莞市森和机械设备有限公司(以下简称“森和机械”)正是在这一趋势下,围绕Baxter平台展开了一系列机器人及智能设备的设计与集成创新,为中小型制造企业的智能化升级提供了可借鉴的实践路径。
一、Baxter智能语音机器人助手的技术特点与交互优势
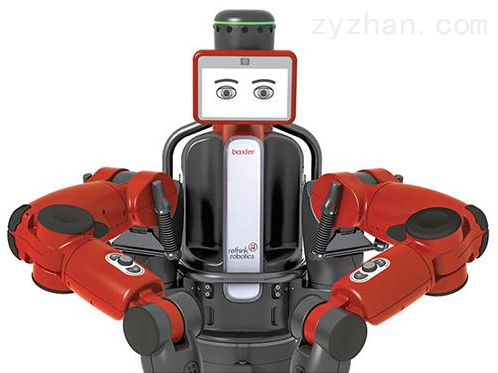
Baxter机器人最初由Rethink Robotics公司推出,以安全协作、易于编程和直观交互著称。其双臂结构、力控传感与视觉系统使其能够在不设置安全围栏的情况下与工人并肩作业。而将智能语音助手功能集成到Baxter平台后,操作者可以通过自然语言指令完成简单任务配置、状态查询与故障提示,显著降低了机器人使用门槛。对于一线操作人员而言,语音交互减少了传统示教器或代码编程的复杂性,使机器人更像一位“听得懂、会回应”的同事。森和机械在引入Baxter平台时,重点挖掘了语音交互在设备指令下发、生产节拍提醒以及异常报警反馈中的应用潜力,使机器人助手不仅执行动作,还能主动与人员沟通,提升产线协同效率。
二、森和机械在机器人及智能设备设计上的核心思路
森和机械位于制造业发达的东莞,长期服务于机械加工、装配与物流等领域的自动化需求。在机器人及智能设备设计方面,公司形成了三条核心思路:其一,以场景需求为起点,而非以技术堆砌为导向:针对中小批量、多品种的生产特点,设计柔性强、换产快的机器人工作站;其二,重视人机协作安全与易用性,优先选择具备力感知与语音交互能力的协作机器人平台,降低对专用安全设施和高级编程人员的依赖;其三,强调软硬件一体化集成,将机器人本体、末端执行器、视觉系统、语音模块与MES/生产管理系统打通,形成可感知、可交互、可追溯的智能单元。在这一思路指导下,Baxter智能语音机器人助手被定位为“柔性装配与辅助操作节点”,在来料分拣、零件取放、简单装配和质量初检等环节发挥协作优势。
三、典型设计案例:语音交互驱动的柔性装配单元
以某电子设备装配产线为例,森和机械设计了一套以Baxter机器人为核心的柔性装配单元。该单元主要包括:Baxter双臂机器人、定制快换末端夹具、2D视觉定位模块、语音交互终端以及边缘计算网关。工作流程中,操作人员通过语音指令启动任务,Baxter依据视觉识别结果抓取零件并放置到指定工位;装配过程中,语音助手实时提示节拍进度与物料余量,当视觉检测到零件摆放异常时,机器人会主动发出语音报警并暂停动作,等待人员确认。该设计的关键创新在于:一是将语音交互嵌入生产流程,而非仅仅作为宣传噱头,使操作人员可以在双手忙碌时通过语音完成状态确认与简单调度;二是通过边缘网关采集机器人运行数据与语音交互日志,为后续优化节拍和预测性维护提供依据;三是模块化设计使同一单元能够通过更换夹具和语音任务模板快速适应不同产品型号,契合东莞地区制造企业多品种、小批量的生产特征。
四、设计中的挑战与应对策略
在实际设计与部署过程中,森和机械也面临若干挑战。首先是工业现场噪声对语音识别准确率的影响,对此团队采用定向麦克风阵列与降噪算法,并将关键指令限定在有限词汇范围内,提升识别鲁棒性。其次是Baxter平台本身负载与精度有限,不适合高精度、大负载作业,森和机械通过任务合理划分,将高精度工序交由专用设备完成,Baxter则承担上下料与辅助装配,实现优势互补。再次是安全与责任边界问题,语音交互可能带来误触发风险,设计中增加了语音指令二次确认机制和物理急停冗余,确保人机协作安全可控。这些应对策略体现了智能设备设计必须坚持的工程务实原则:不追求单点技术极致,而追求系统整体可靠与易用。
五、未来展望
随着语音识别、大语言模型与机器人操作系统的进一步发展,智能语音机器人助手有望从“指令执行者”向“任务理解者”演进。森和机械计划在现有Baxter应用基础上,探索结合本地知识库的语音问答与故障诊断功能,使机器人助手能够根据操作人员的自然语言描述定位常见异常,并给出处理建议。公司将继续深化机器人及智能设备设计与行业工艺的融合,围绕装配、检测与物料搬运等环节,打造更多可复制、可扩展的协作机器人应用方案。对于东莞及珠三角地区的制造企业而言,Baxter智能语音机器人助手与森和机械的设计实践表明:智能化升级不必一味追求无人化,而可以从人机协作、语音交互等务实切口入手,逐步提升产线的柔性与智能化水平。