引言
制造业正经历从刚性自动化向柔性智能化的深刻转型。工业机器人解决的是“能不能自动完成”的问题,智能机器人回应的是“能不能自主适应”的问题,而柔性生产线则要回答“能不能在多品种、小批量条件下高效运转”的问题。三者不是简单的叠加关系,而是一条从单体设备到系统集成、从执行到感知再到协同的设计链路。本文围绕这条链路,讨论机器人及智能设备在设计层面的核心逻辑与关键取舍。
一、工业机器人:以任务为核心的本体设计
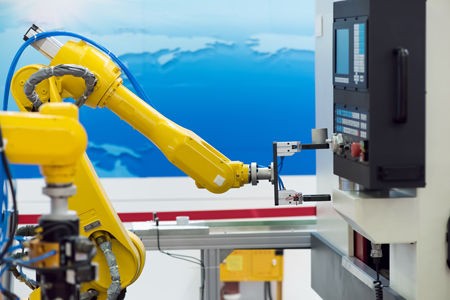
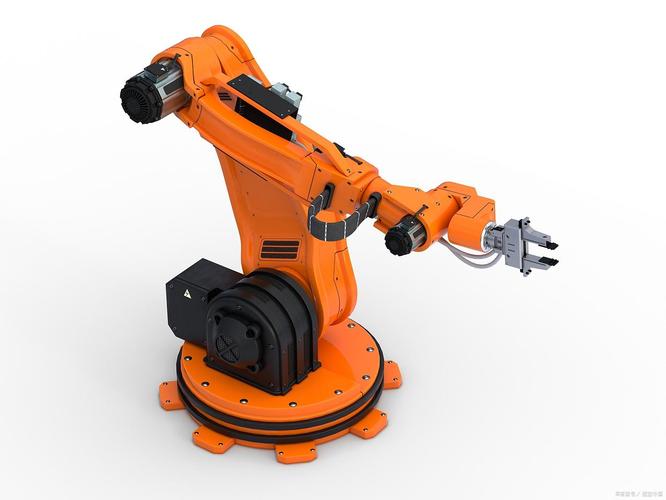
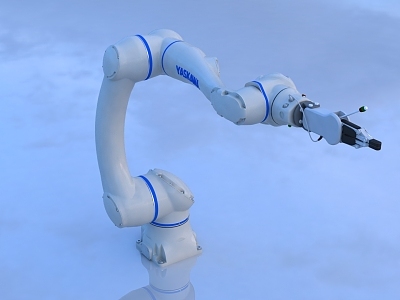
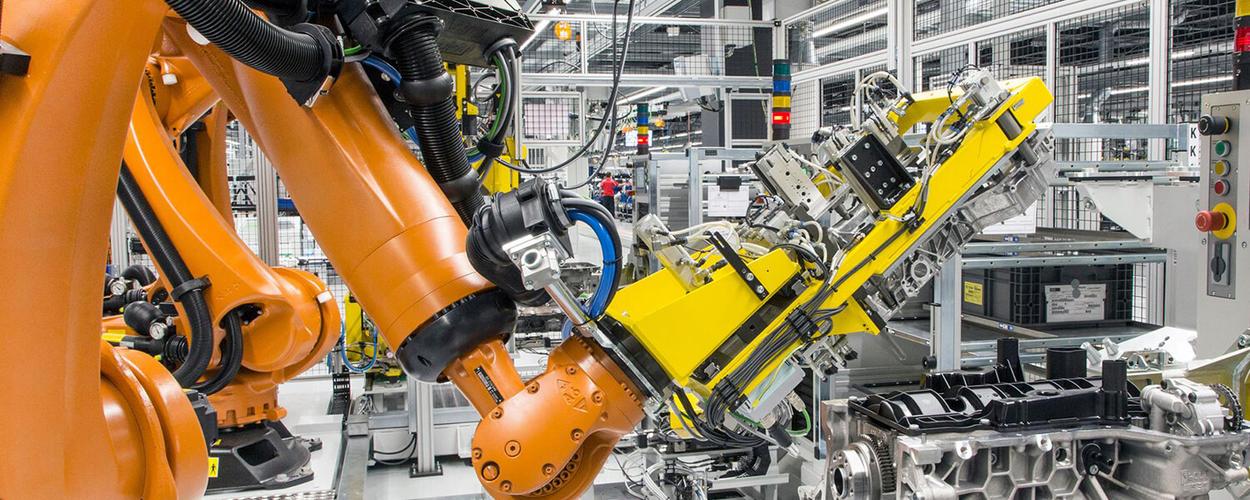
工业机器人的设计起点不是“像人”,而是“像任务”。负载、工作半径、重复定位精度、节拍要求,这四项参数基本决定了一台工业机器人的构型选择:SCARA适合平面高速取放,六轴关节机器人适合复杂空间轨迹,DELTA则在小负载高节拍场景中不可替代。
本体设计的关键在于刚度与惯量的平衡。臂体越轻,动态响应越好,但末端抖动和轨迹精度会下降;结构越刚,精度越稳,但驱动功率和成本随之上升。成熟的做法不是追求单项极值,而是围绕目标工况做刚度分配——把材料和控制带宽集中投放在对精度最敏感的关节段。末端执行器的设计同样需要前置介入,夹爪的开口行程、夹持力曲线、换型时间,往往比机器人本体更能决定整条产线的实际柔性。
二、智能机器人:感知与决策的嵌入式设计
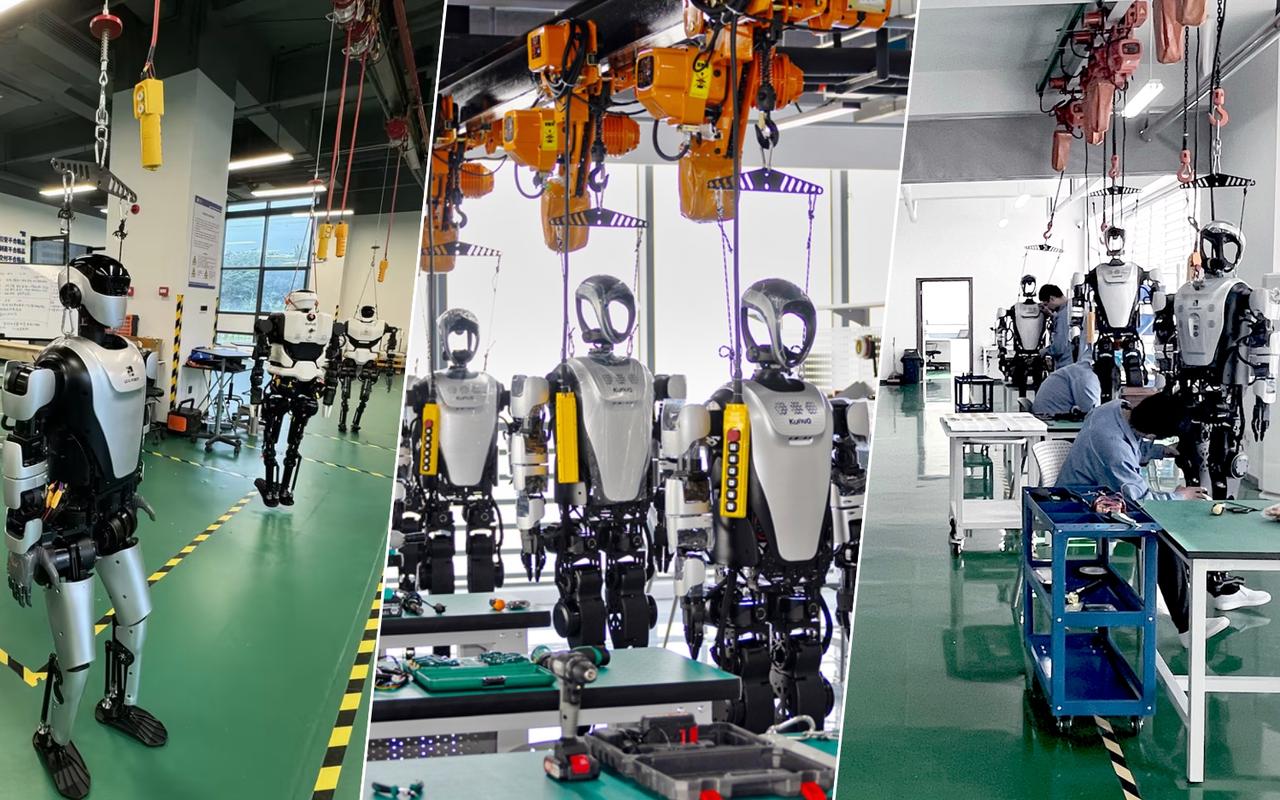
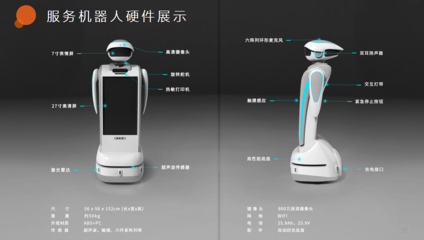
智能机器人的“智能”并不悬在空中,它落在三个设计层次上:感知层、决策层和执行层的闭环耦合。
感知层设计的核心问题是传感器选型与布局。视觉、力觉、接近觉各有带宽和噪声特性,简单地“多装传感器”并不会让机器人变聪明,反而可能因数据融合延迟拖垮节拍。合理的设计是在任务链路上定位必须感知的环节——装配需要力控,无序抓取需要视觉,人机协作需要安全级距离检测——只在关键节点部署感知能力。
决策层的设计则涉及算法架构的取舍。端到端学习在特定任务上表现亮眼,但可解释性和泛化能力仍是产线场景的顾虑;规则+学习的混合架构虽然工程量大,却能保证异常工况下的可控行为。对于工业场景,智能设计的底线是可预期:机器人可以自主规划路径,但必须在安全边界内做决定,且任何自主行为都可追溯、可干预。
三、柔性生产线:系统级的设计协同
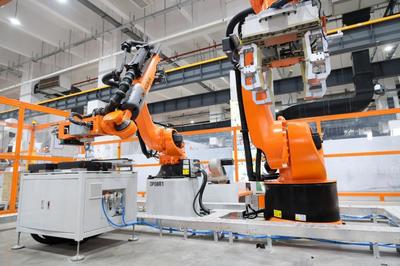
柔性生产线的设计难点不在单机性能,而在系统耦合。一条线要同时兼容多种产品、频繁换型、且保持接近刚性线的效率,必须在三个维度上做协同设计。
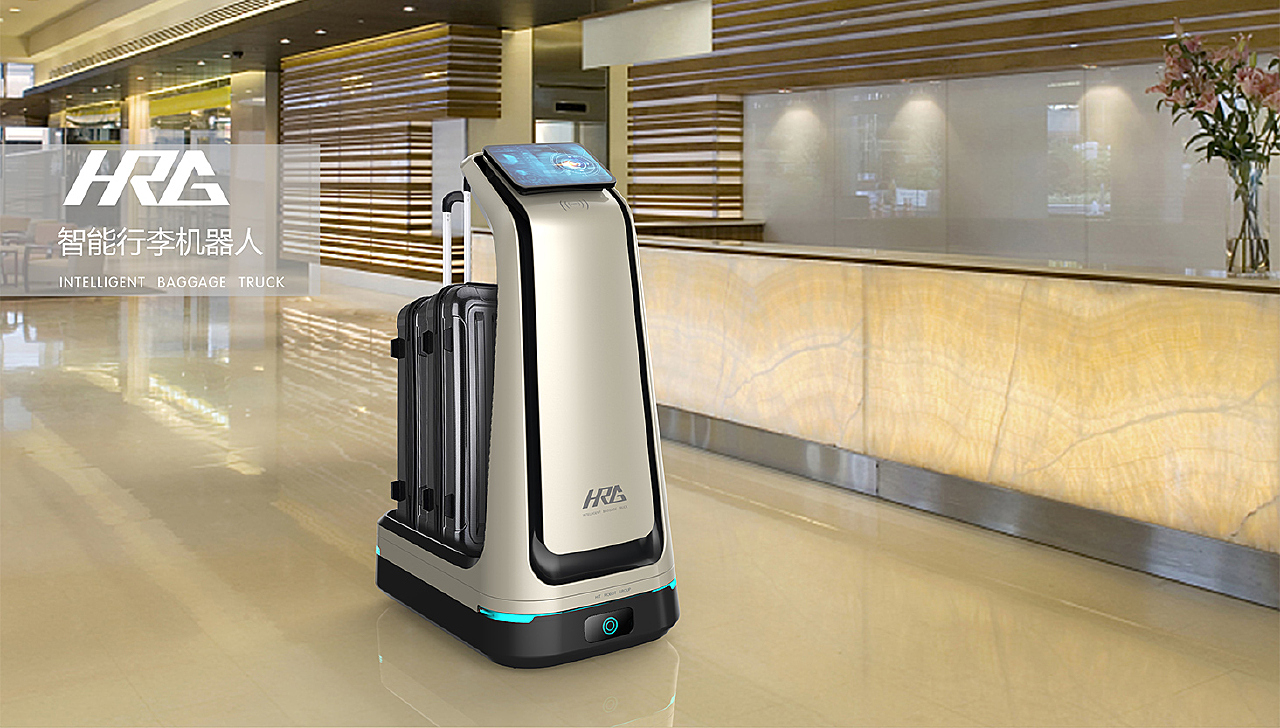
第一是物流与工位的解耦设计。AGV/AMR替代固定输送线,使工位布局从“串行锁定”变为“动态可组”,但代价是调度复杂度和节拍不确定性上升。设计时需要用缓冲区设计和任务优先级策略把不确定性吸收在系统内部。
第二是快速换型设计。换型时间直接决定柔性线的经济性。工装夹具的标准化接口、程序的参数化配置、视觉系统的快速标定流程,都应作为产线设计的固定模块提前规划,而不是投产后再打补丁。
第三是数字孪生的前置验证。在物理产线落地之前,用仿真环境验证机器人可达性、碰撞风险、节拍瓶颈和调度策略,能把大量设计缺陷暴露在图纸阶段。柔性线的复杂度决定了“先仿真后投产”不是可选项,而是必需项。
四、设计原则的收敛
梳理上述三个层面,可以收敛出几条共通的设计原则:
- 任务驱动而非技术驱动。先定义工序需求和边界条件,再选择机器人形态和智能等级,避免为“智能”而智能。
- 柔性藏在接口里。真正的柔性来自标准化接口——机械接口、电气接口、软件接口——而非单台设备的功能堆叠。
- 感知服务于闭环。传感器的价值在于闭合控制回路,孤立的数据采集对产线效率没有直接贡献。
- 可预期优先于最优化。工业现场的智能设计必须以安全边界和异常可控为前提,局部最优不能牺牲系统的可运维性。
##
工业机器人、智能机器人与柔性生产线,分别对应设备设计、能力设计和系统设计三个递进层次。把三者串起来的主线,不是某项技术的先进性,而是设计逻辑的一致性:从任务出发,在接口处保留柔性,在感知与决策之间建立可控闭环。机器人及智能设备的设计,归根结底是在确定性目标与不确定性环境之间做工程化的平衡,这也是智能制造落地过程中最值得投入的设计能力。