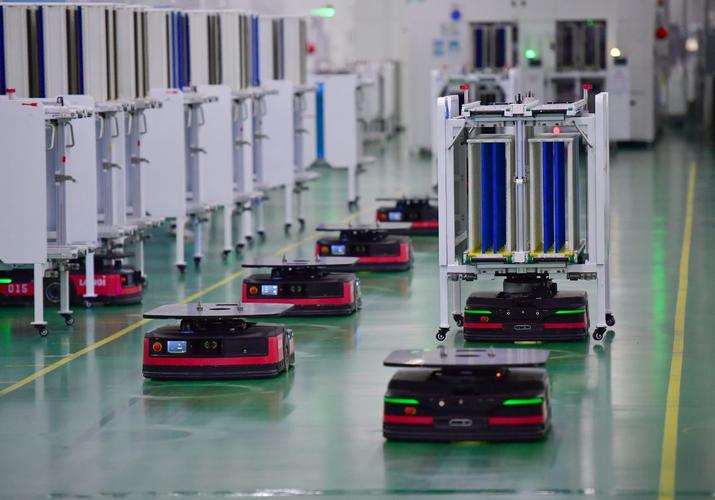
一、石化场景为什么需要“专门设计”的机器人
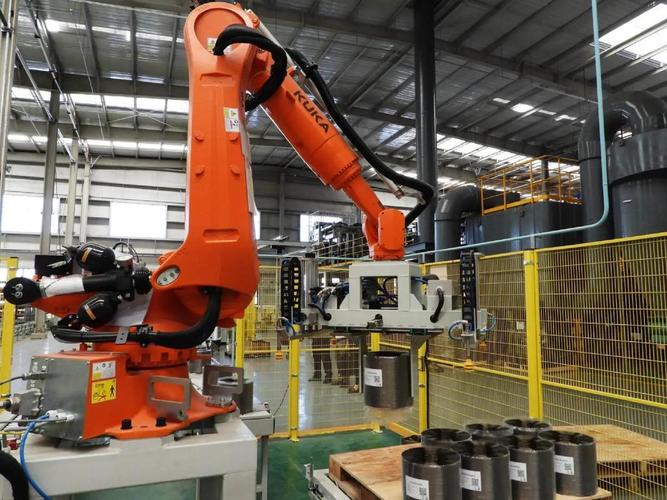
石化工业具有高温高压、易燃易爆、有毒有害、连续生产等典型特征,这决定了通用工业机器人很难直接“搬”进装置区使用。一台在汽车焊装线上运行良好的机械臂,到了炼化装置现场,可能面临防爆等级不足、腐蚀防护缺失、导航定位失准、通信受干扰等一系列问题。因此,石化工业机器人及智能设备的设计,本质上是一套围绕“安全合规—环境适应—任务匹配—系统集成”展开的系统工程,而非单纯的机械结构或控制算法问题。
二、设计的第一原则:防爆与合规先行
在石化场景中,防爆设计不是附加项,而是设计的起点。设计团队首先需要依据装置区的危险区域划分(0区、1区、2区)确定设备的防爆型式,是采用隔爆型、本安型、增安型还是正压通风型。对于巡检机器人、阀门操作机器人等需要进入1区作业的设备,整体结构与电气系统的防爆认证必须在前端锁定,而不是事后整改。
与之配套的是材料与防护设计。石化环境中的硫化氢、氯离子、酸碱介质会加速金属腐蚀和密封件老化,因此外壳材料选择、表面处理工艺、接插件密封等级(通常不低于IP65,冲洗场景需更高)都需纳入设计输入。合规性贯穿始终:防爆认证、功能安全等级(如SIL)、电磁兼容性、以及与企业HSE管理体系的对接,都是设计评审的硬性节点。
三、任务导向的本体与机构设计
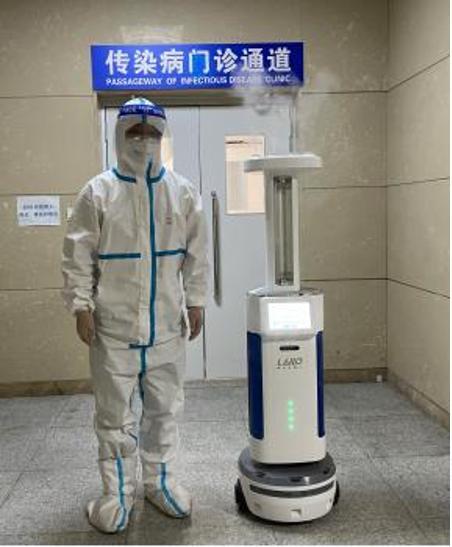
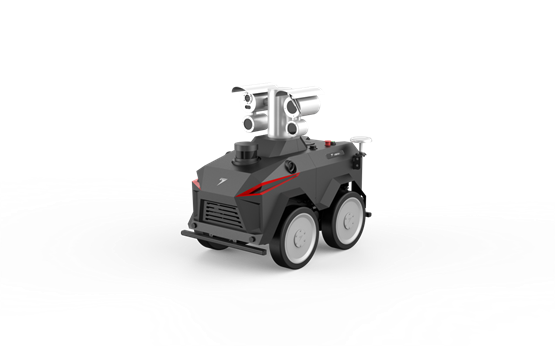
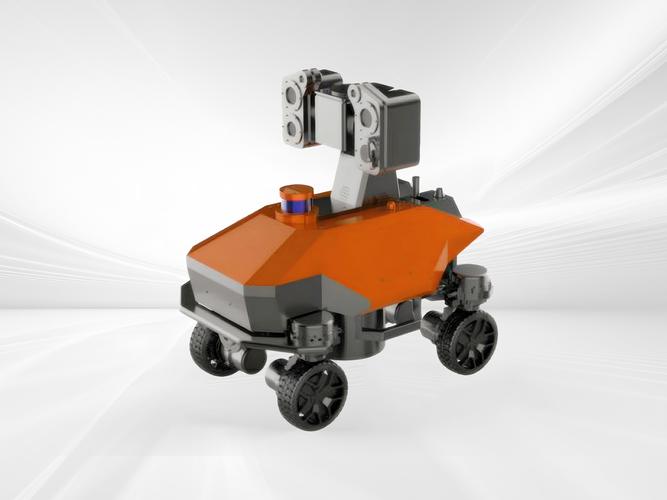
石化机器人的形态高度依赖任务。目前较成熟的方向包括:巡检机器人为实现长距离自主巡航,需要兼顾底盘越障能力与紧凑尺寸,激光雷达、气体传感器、红外热像仪等多传感融合布局直接影响导航精度;阀门操作机器人要在狭小空间内对准手轮或杆阀,末端执行器的扭矩适配与柔性对中机构是设计核心;储罐爬壁机器人需解决曲面吸附、焊缝跨越和防爆环境下的动力供给问题;管道内检测机器人则要在变径、弯头、杂质沉积等条件下保证通过性与检测质量。
这些差异化需求说明,石化智能设备的设计不能追求“一款通吃”,而应从任务剖面出发倒推机构自由度、负载能力、续航方式和维护接口。模块化是有效的折中策略:将底盘、传感 payload、末端执行器、通信模块做成可互换单元,使同一平台能适配巡检、操作、监测等不同任务,降低现场部署和备件管理成本。
四、环境适应性与可靠性设计
石化装置的连续性生产要求设备具备高可用性。设计中需要重点应对几类问题:一是温变与振动,装置区昼夜温差和机泵振动会影响传感器零点与机械精度,需在结构刚性、减振安装和温度补偿算法上同步设计;二是通信可靠性,金属设备和管廊对无线信号遮挡严重,需采用多路径冗余、工业无线专网或漏缆方案,并设计断连后的本地安全策略;三是粉尘与油污环境下的自清洁与散热,避免传感器窗口污染和封闭腔体过热;四是失效安全,机器人在失去通信、定位或动力时,应能自主进入安全姿态并停在安全位置,而不是任意漂移。可靠性设计还需覆盖电池安全、充电接口防爆和长期无人值守的运维策略。
五、智能能力的嵌入式设计
石化智能设备的价值不仅在“替人跑腿”,更在于数据质量与决策支持。设计阶段就要明确传感配置与数据链路:气体检测需要标定周期管理和本安供电,红外测温需要针对不同材质表面设置发射率参数,声纹与振动监测需要考虑背景噪声抑制。边缘计算单元的算力、功耗与防爆外壳散热之间需要协同权衡,常见的做法是将高算力任务放在安全区边缘服务器,现场设备只承担实时性要求高的感知与安全控制。导航方面,单一激光SLAM在长走廊和开阔罐区可能退化,通常采用激光、视觉、惯导和UWB的组合定位,并针对装置区建立先验地图约束。
六、人机协同与系统集成
机器人最终要嵌入石化企业的生产与安全管理体系。设计的开放性体现在接口层面:与DCS、视频监控、消防报警、人员定位系统打通,巡检数据进入设备完整性管理平台,异常事件按HSE流程触发工单。人机交互设计也不可忽视,现场人员需要直观的示教方式、明确的急停与手动接管逻辑,以及适应防爆要求的操作终端。部分操作类机器人还需考虑遥操作模式下的时延补偿和安全围栏,确保人机共融区域的行为可预期。
七、验证体系建设不可跳过
石化机器人从样机到现场应用,必须经过分层验证:实验室阶段的防爆与电磁兼容测试,模拟环境下的高低温、腐蚀和淋水试验,装置区非生产时段的实地验证,以及小批量试用后的可靠性统计与改进迭代。全生命周期成本的设计视角同样重要,包括备件周转、标定周期、维修可达性和升级路径,这些都应在设计阶段就留出余量。
##
石化工业机器人及智能设备的设计,核心在于把“不确定的现场环境”转化为“可封定的设计输入”。防爆与合规是准入线,任务适配是形态依据,可靠性是现场生命线,智能集成则决定其从工具上升为系统能力。只有把安全设计、机械设计、电气设计、算法设计和运维设计放在同一张系统架构图上协同推进,石化机器人才能真正从示范走向规模化应用,成为装置区里可信赖的“专业同事”。