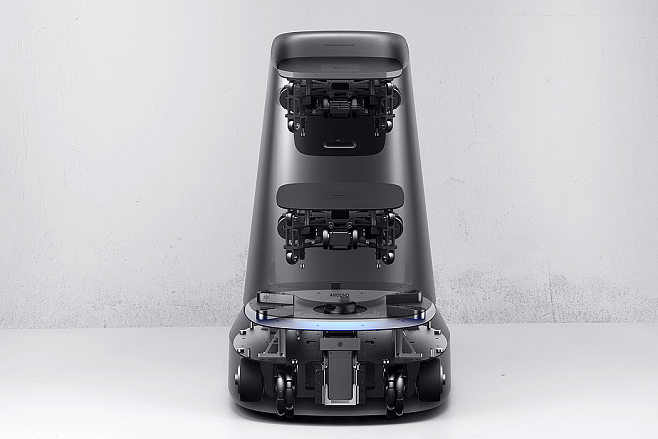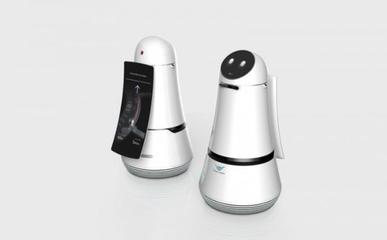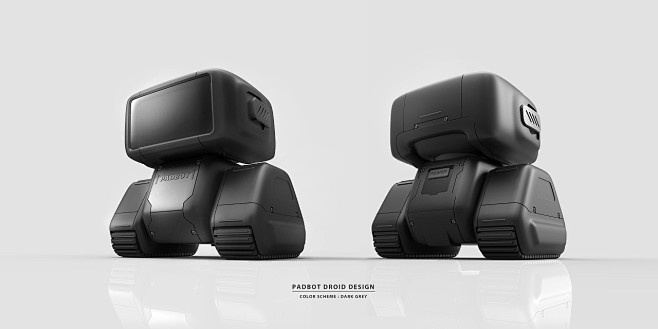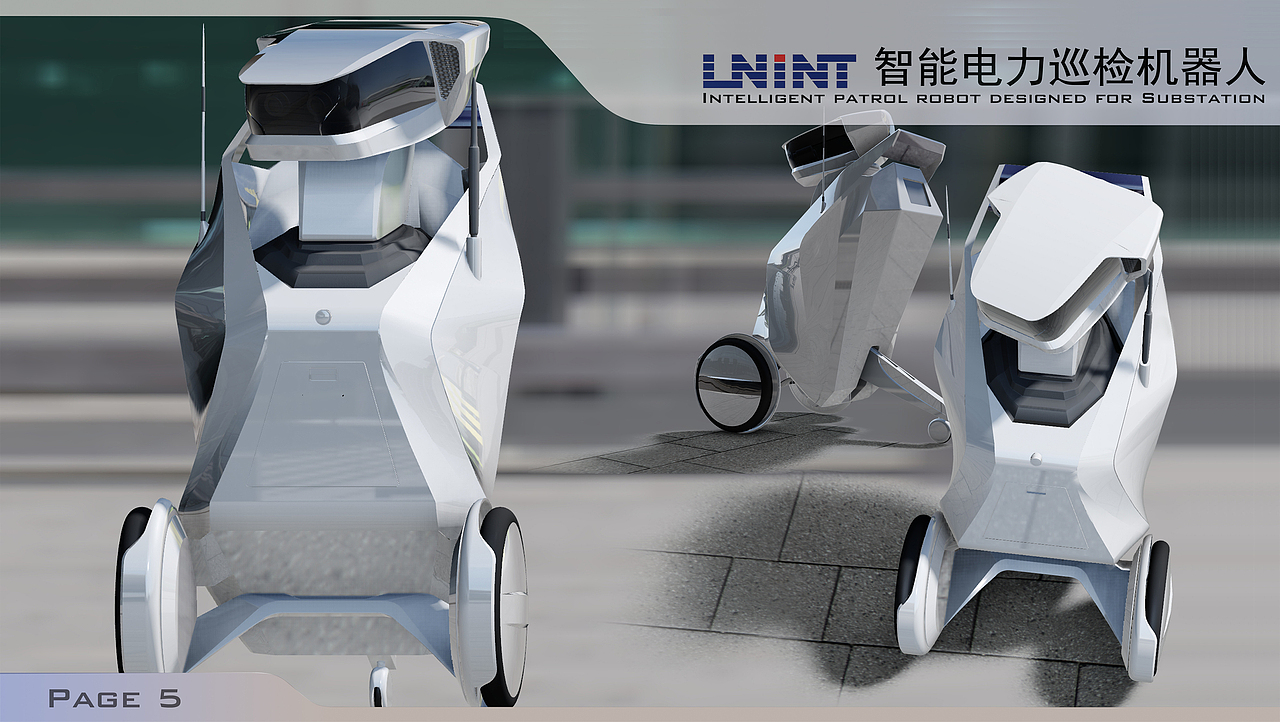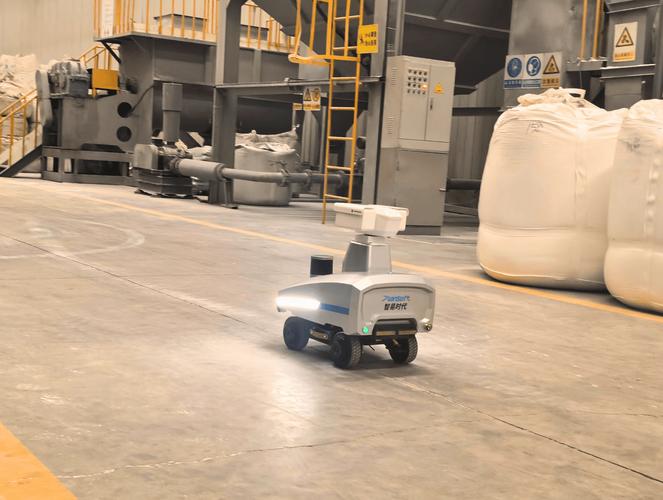
在工业4.0与数字化转型的浪潮中,“无人值守”已成为智慧工厂、智慧园区乃至智慧城市运营的核心目标。智易时代轮式巡检机器人凭借其创新的设计理念与先进的智能设备集成能力,正为这一目标提供全新的范式。本文将深入探讨该机器人的设计哲学、技术架构及其如何实现高效、可靠的无人化巡检。\n\n一、设计理念:从“功能叠加”到“场景融合”\n传统巡检机器人往往侧重于单一功能的堆砌,而智易时代轮式巡检机器人的设计出发点则是深度场景融合。设计团队通过分析变电站、化工厂、数据中心、物流仓库等典型场景的痛点,确立了“模块化、自适应、高可靠”的设计原则。\n\n1. 模块化设计:机器人本体采用模块化架构,将底盘驱动、升降云台、检测传感器、计算单元等独立设计。用户可根据不同巡检需求(如红外测温、气体检测、噪音分析、仪表读数)快速更换模块,极大提升了设备的复用性与扩展性,降低了部署成本。\n2. 自适应底盘:轮式设计在平整体现了高速与低能耗的优势,但为了应对复杂路面(如减速带、小台阶、湿滑地面),底盘集成了独立悬挂系统与差速驱动控制算法,确保机器人在巡检过程中保持稳定,云台相机采集的图像清晰无抖动。\n3. 高可靠安全:设计遵循工业级标准,具备防尘防水(IP65)、抗电磁干扰能力。配备激光雷达、超声波传感器与防跌落传感器组成的多级安全防护系统,确保机器人在无人干预下的运行安全。\n\n二、智能设备设计:多源感知与边缘计算\n实现“无人值守”的核心在于机器人必须具备类人的感知与决策能力。智易时代在智能设备设计上重点突破了多源传感融合与边缘计算。\n\n1. 全景感知云台:云台集成高分辨率可见光相机、红外热成像仪(测温精度±2℃)以及高灵敏度拾音器。通过精密的伺服控制系统,云台可实现水平360°、垂直-20°至90°的旋转,快速锁定巡检目标。\n2. 气体与环境监测模块:针对化工与地下管廊场景,设计了泵吸式气体检测模块,可同时对多种气体(如CO、H2S、O2、可燃气体)进行实时分析。环境传感器则负责采集温湿度、PM2.5等数据,实现全方位环境监控。\n3. 边缘计算盒子:机器人搭载高性能边缘计算单元,内置轻量化AI算法。在巡检过程中,机器人可本地完成仪表读数识别、设备状态判断、异常声音检测等任务,仅将告警信息与关键数据回传至后台,大幅降低带宽需求与响应延迟。\n\n三、云边协同:构建无人值守闭环\n“无人值守”并非完全脱离人工,而是将人从重复劳动中解放,转向更高价值的决策。智易时代设计了“云-边-端”协同系统:\n\n- 端侧:机器人自主完成定时巡检、自动充电、路径规划等任务。\n- 边侧:现场边缘服务器负责局部数据汇聚与实时告警推送。\n- 云侧:管理平台实现全局设备管理、巡检报表生成、大数据分析及远程专家诊断。\n\n当机器人检测到异常(如温度超限、气体泄漏)时,系统自动触发声光报警并推送至值班人员手机APP,同时机器人可原地待命或按预设路线继续巡检,实现7×24小时不间断监控。\n\n四、应用实践:从技术到场景的落地\n在某大型变电站的试点应用中,智易时代轮式巡检机器人替代了人工完成每日4次的例行巡检。机器人沿预置地图自主导航,精准停靠每个检测点,自动完成避障、表计识别、红外测温。
机器人及智能设备设计让“无人值守”落地