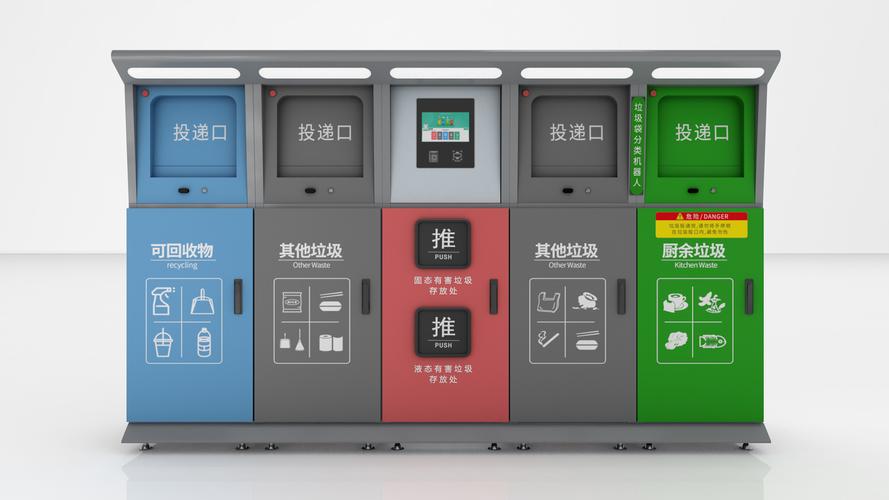
随着垃圾分类政策的全面推行,厨余垃圾的准确投放与高效处理成为城市管理的关键环节。厨余垃圾常以塑料袋盛装,破袋分选是资源化处理的前提。传统人工破袋存在卫生风险大、效率低、劳动强度高等问题。本文设计了一款面向四分类场景的厨余垃圾破袋机器人,旨在实现自动破袋、袋料分离及垃圾初步分类,提升处理效率和安全性。
一、总体设计目标与功能需求
该机器人需满足以下功能:自动识别并抓取厨余垃圾袋;采用机械或热力方式破袋;将破袋后的塑料袋与厨余垃圾分离;对破袋后的垃圾进行四分类(可回收物、有害垃圾、厨余垃圾、其他垃圾)的初步分拣;具备防臭、易清洗、防卡堵等特性。设计目标为处理能力不低于200袋/小时,破袋成功率≥95%,分类准确率≥90%。
二、机械结构设计
- 上料与传送模块:采用倾斜皮带输送机与料斗,配合视觉传感器定位袋体位置,实现连续上料。输送带表面采用防粘涂层,防止汤汁残留。
- 破袋执行模块:设计双辊剪切式破袋机构,一对带锯齿的旋转辊筒相向运动,将袋体撕开;辅以高压气流吹扫,确保袋内物料完全释放。破袋腔体设置负压抽风接口,连接除臭系统。
- 袋料分离模块:利用塑料与厨余垃圾的密度和形状差异,采用滚动筛与风力分选组合。破袋后的物料落入旋转筛筒,袋膜被筛筒上的挂钩带出,进入塑料袋收集箱;厨余垃圾穿过筛孔落下。
- 四分类分拣模块:落下的物料经过视觉识别与近红外光谱检测,由并联机械臂或高速气阀将异物(可回收物如塑料瓶、金属,有害垃圾如电池、药品,其他垃圾如陶瓷、尿布)分拣至对应料箱,剩余主体为厨余垃圾进入降解或堆肥系统。
- 清洗与维护:破袋腔与筛筒设置自动喷淋清洗头,每班次执行清洗程序;轴承与传动部件采用密封防护,防止污水侵入。
三、控制系统与智能算法
- 感知层:集成分辨率工业相机、近红外光谱传感器、称重传感器及光电开关,实时获取袋体位置、物料成分与流量信息。
- 决策层:基于YOLOv5的轻量化目标检测模型识别垃圾袋与异物类别;采用模糊逻辑控制算法调节破袋辊转速与风机风量,适应不同袋型与物料负载。
- 执行层:PLC协调各电机、气缸与机械臂动作;上位机HMI提供运行状态监控、故障报警与参数设置界面。
- 数据交互:通过Wi-Fi/5G模块上传运行数据至云平台,支持远程运维与垃圾分类统计报表生成。
四、关键技术创新
(1) 自适应破袋压力控制:利用扭矩传感器反馈,自动调整辊筒间隙与压力,避免破袋不彻底或过度破碎塑料袋产生微塑料。
(2) 袋料协同分离:将机械撕扯、风力分选与筛分结合,解决湿态塑料袋粘附难题。
(3) 四分类一体化:在破袋后直接嵌入分拣环节,减少中转环节污染。
五、样机测试与性能评估
制作原理样机进行测试:在模拟厨余垃圾(含塑料袋、餐盒、少量电池与塑料瓶)条件下,处理能力达220袋/小时,破袋成功率97.2%;袋料分离后塑料袋残留率3.1%;四分类分拣准确率91.5%。设备连续运行4小时无卡堵,噪声≤75dB(A),臭气浓度经除臭后低于排放标准限值。
六、结论与展望
设计的四分类厨余垃圾破袋机器人实现了破袋、分离与分类的自动化集成,验证了技术可行性。未来将进一步优化视觉算法适应复杂袋型,增加自清洁强化功能,并探索与社区厨余垃圾就地处理设备的集成应用,为垃圾分类与资源化提供装备支撑。